智能機器人 人工智能的具身化革命與未來展望
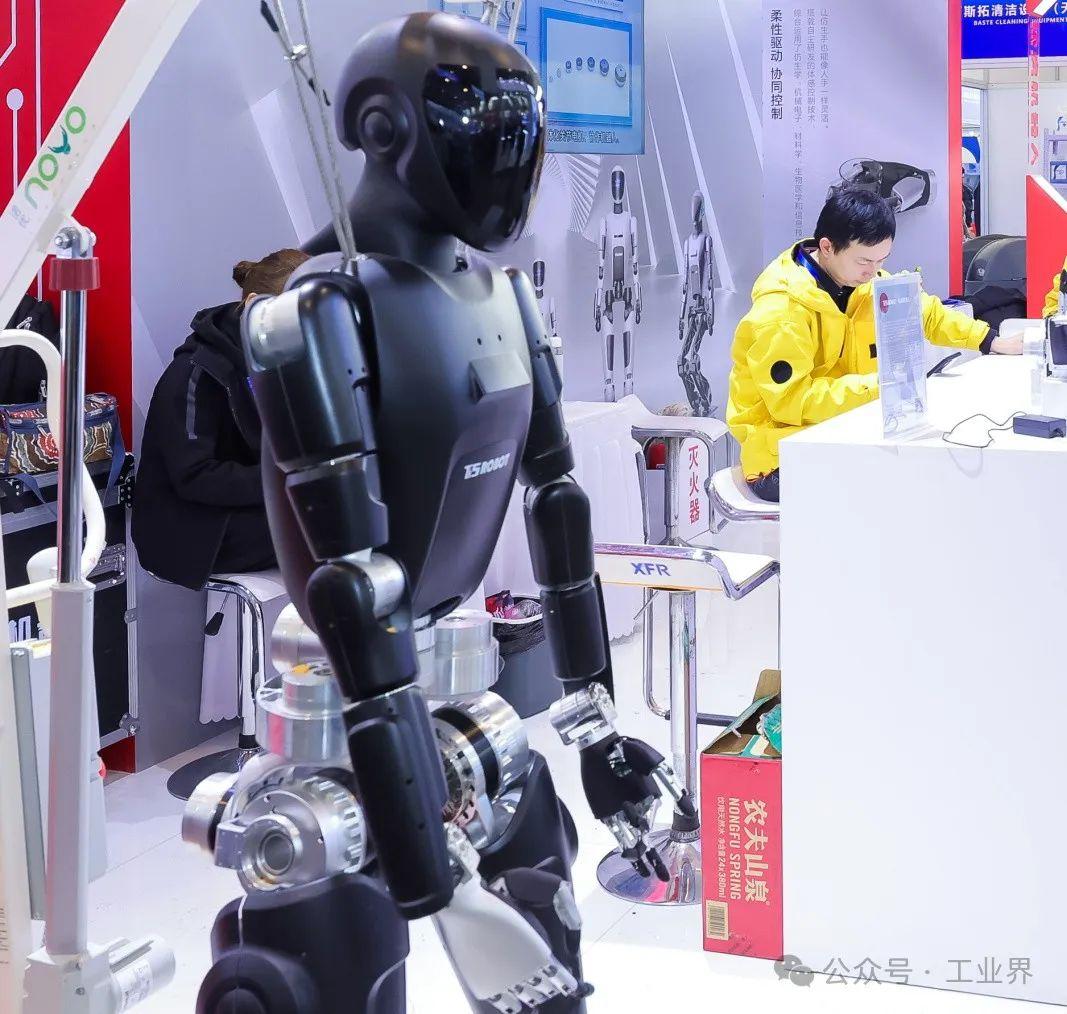
在科技日新月異的今天,“人工智能機器人”與“智能機器人”已從科幻作品中的想象轉變為現實世界的重要力量。這兩個緊密關聯的術語,共同指向了一個核心趨勢:人工智能(AI)正從虛擬的代碼世界走向物理的現實世界,實現“具身化”。
一、智能機器人:AI的物理載體
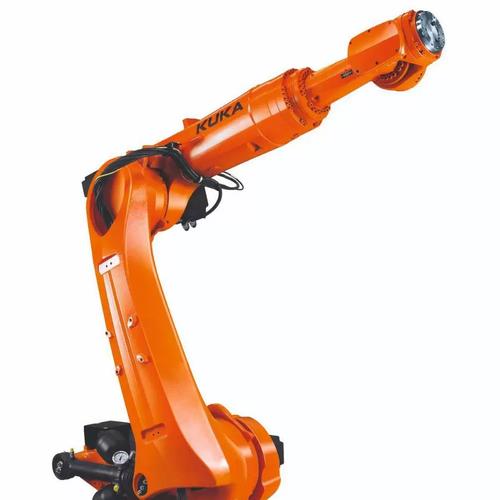
智能機器人并非簡單的自動化機器,而是集成了感知、決策、執行能力的綜合體。其“智能”源于背后的人工智能技術,包括機器學習、計算機視覺、自然語言處理和運動規劃等。與傳統工業機器人不同,智能機器人能夠適應非結構化環境——它們能識別不規則物體、理解模糊指令、甚至從經驗中學習改進。例如,家庭服務機器人可以繞過地上的玩具,倉儲機器人能在擁擠的貨架間自主導航。
二、人工智能機器人的關鍵技術維度
- 感知與認知:借助深度攝像頭、激光雷達、觸覺傳感器,機器人構建起對環境的“理解”。AI算法將這些多模態數據融合,使機器人能“看懂”場景、“聽懂”意圖。
- 決策與規劃:強化學習讓機器人通過試錯優化策略;大語言模型則賦予其高階的任務分解能力——比如聽到“收拾餐桌”,能分解為“識別餐具、逐一抓取、放入洗碗機”的子步驟。
- 運動與控制:從波士頓動力的仿生跳躍到協作機器人的柔順力控,AI與控制理論的結合,讓機器人的動作更接近生物的敏捷與精細。
三、應用場景的全面滲透
智能機器人正重塑多個行業:
- 工業制造:AI視覺引導的機器人能完成精密裝配和質量檢測,且在小批量定制生產中快速換線。
- 醫療健康:手術機器人(如達芬奇系統)在AI輔助下過濾人手顫抖,實現亞毫米級操作;康復機器人則根據患者肌電信號動態調整助力。
- 日常生活:掃地機器人、陪伴機器人、送餐機器人已走入家庭與公共場所。通用人形機器人有望承擔養老護理、家務勞動等復雜任務。
- 特種領域:核電站巡檢、地震救援、太空探索中,智能機器人替代人類進入危險環境,AI使其在通信延遲下仍能自主決策。
四、挑戰與倫理邊界
信任是智能機器人落地的最大瓶頸。當機器人犯錯導致傷害,責任如何界定?算法偏見可能讓服務機器人對某些人群區別對待。大規模替代人力引發就業焦慮,隱私問題(如家庭機器人的攝像頭)也引發擔憂。技術層面,如何讓機器人理解物理常識(如“玻璃杯易碎”)、實現 lifelong learning(持續學習而不遺忘),仍需突破。
五、未來展望:走向通用與共融
未來十年,智能機器人可能呈現三大趨勢:
- 具身智能的突破:大模型與機器人結合,使指令理解與動作生成更通用,出現能完成“收拾房間”、“維修設備”等千種任務的通用機器人。
- 人機協作常態化:無需安全圍欄的協作機器人將與人并肩工作,通過意圖識別實現“你抬手,我遞工具”的默契。
- 社會共生:機器人將作為“新物種”進入社會,需要建立類似交通規則的機器人倫理法規,以及“機器人保險”等新業態。
人工智能機器人不僅是工具,更是人類能力的延伸與鏡像。如何在技術創新與人文關懷間找到平衡,將決定這場具身化革命最終是普惠大眾,還是加劇分化。而我們每一步的選擇,都書寫著人機關系的未來。
如若轉載,請注明出處:http://www.makebolu.com/product/42.html
更新時間:2026-09-29 11:47:09